P / 01
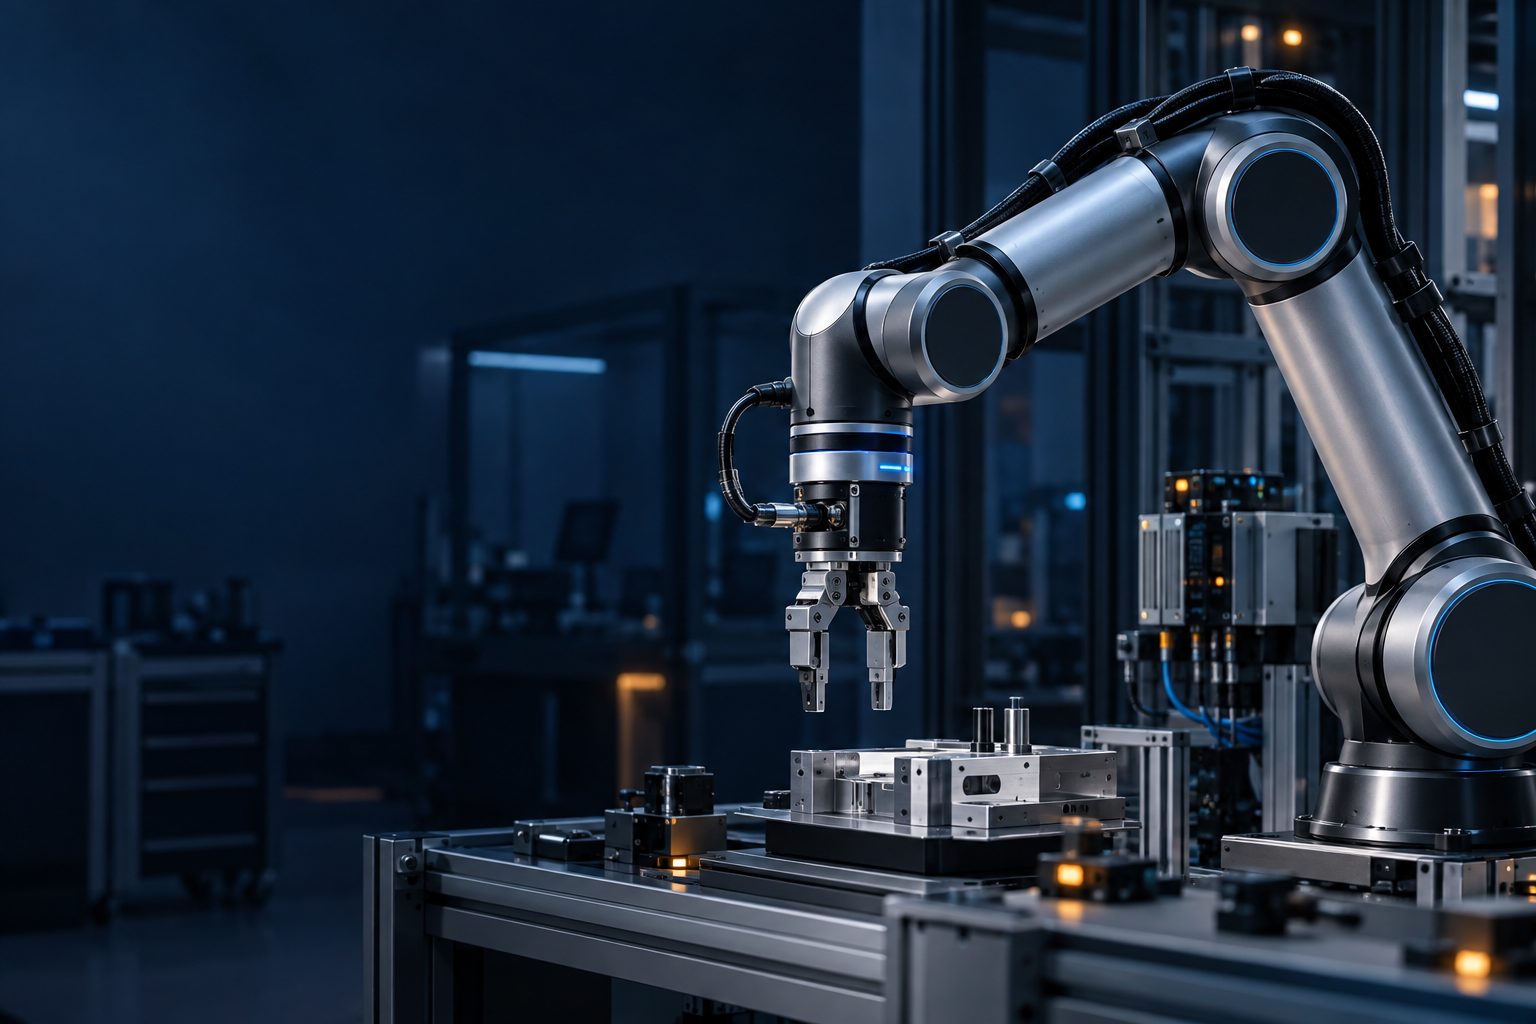
SMART MANIPULATOR
智能机械手
面向精密操作的多轴执行平台及控制系统开发服务,关注关节控制、末端执行与任务流程之间的协同。
- 多关节运动与末端执行器协同
- EtherCAT® 伺服网络与设备接入
- 面向抓取、装配与上下料等任务
面向智能机械手、具身机器人、送餐机器人与 AGV 小车,构建基于 EtherCAT® 的多轴实时控制与软硬件协同能力。
从实时总线到物理动作
以 EtherCAT® 通信为骨干,面向机器人多关节协同、周期性数据交换与设备状态管理进行系统设计。
产品与技术服务
当前产品研发覆盖智能机械手、具身机器人、送餐机器人与 AGV 小车,并提供运动控制架构、EtherCAT® 伺服网络、现场 I/O、设备联调和研发验证服务。
SMART MANIPULATOR
面向精密操作的多轴执行平台及控制系统开发服务,关注关节控制、末端执行与任务流程之间的协同。
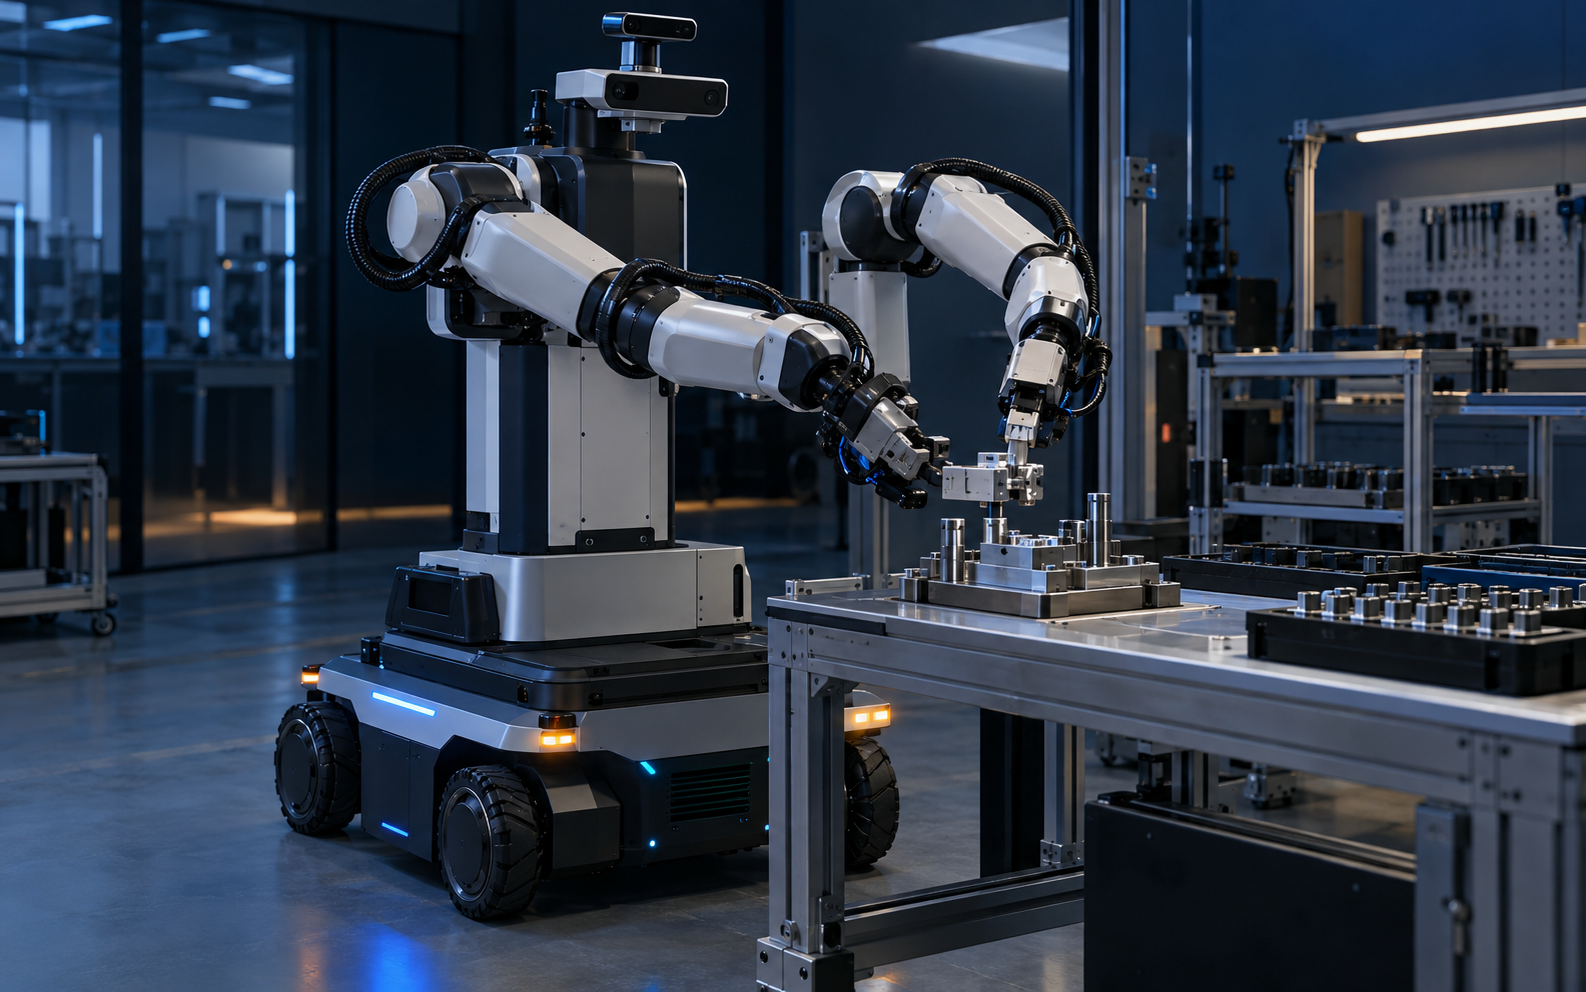
EMBODIED ROBOT
面向移动操作、双臂协作与场景化任务集成,开展感知、规划、控制与执行闭环的系统研发。
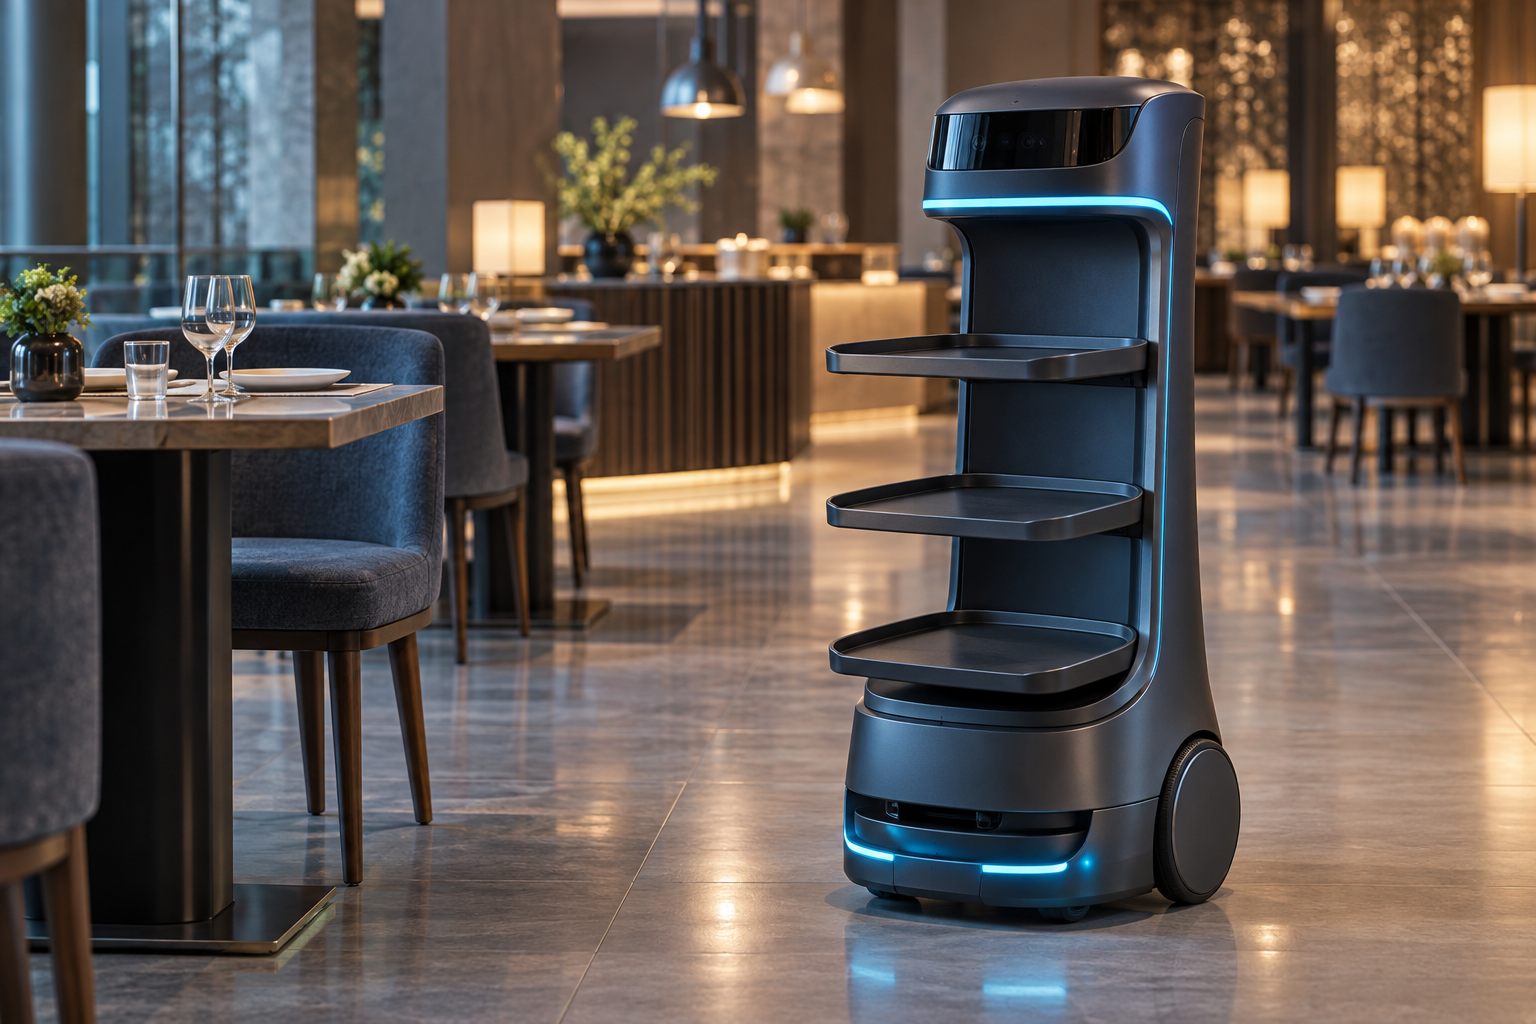
SERVICE DELIVERY ROBOT
面向餐饮与室内服务场景的移动配送平台,围绕自主移动、任务调度、多层托盘和人机交互开展整机集成。
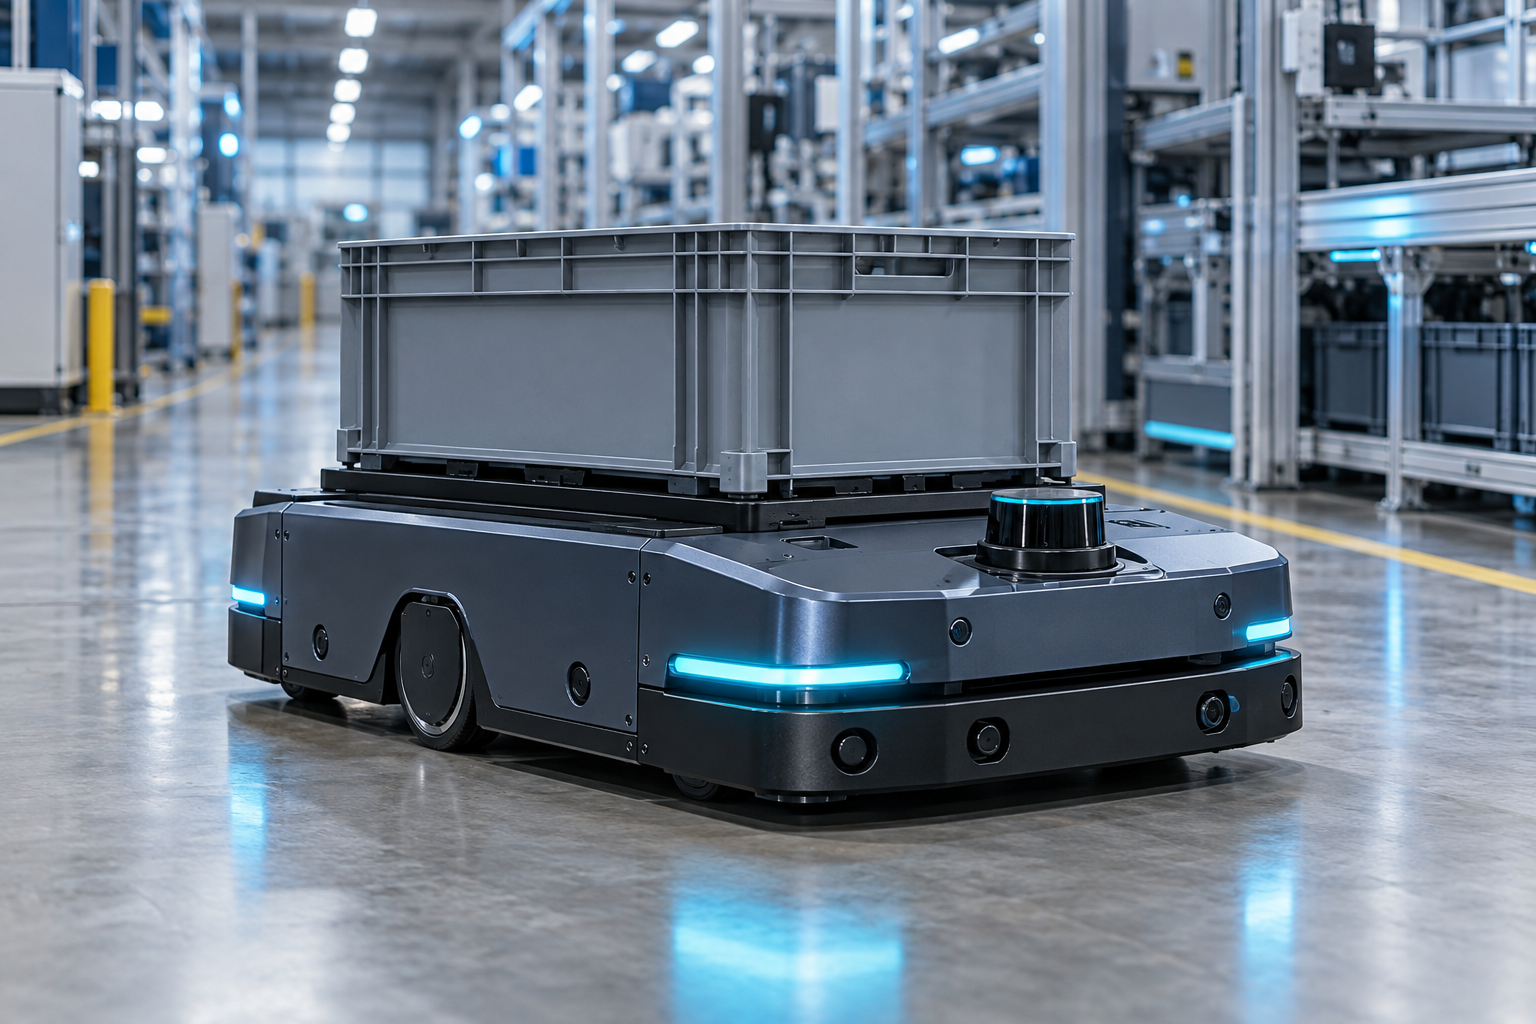
AGV / AMR PLATFORM
面向车间物料流转与工位配送的移动机器人平台,支持底盘、举升或输送模块与上位系统的工程集成。
现场总线与工业网络能力
围绕机器人多轴控制需求,开展 EtherCAT® MainDevice 集成、ESI 设备信息处理、周期过程数据映射、分布式时钟同步以及伺服驱动与 I/O 设备接入验证,形成从任务指令到关节执行的数据链路。
面向机器人关节、末端执行器与现场 I/O 的设备接入,规划主站软件、网络拓扑与设备数据关系。
依据设备描述组织周期过程数据,面向伺服驱动、编码器、数字与模拟 I/O 开展配置和联调。
利用分布式时钟机制关注各从站时间基准,为机器人多关节同步运动提供系统基础。
关注设备状态、通信异常与运行信息,让调试、联调与后续维护具备可追踪依据。
面向应用场景
以下为可面向的典型场景,用于说明产品与技术适配方向,不作为已交付客户案例展示。
面向小型零部件定位、插装与装配流程,协调机械手、夹具、视觉和现场 I/O。
PRECISION ASSEMBLY通过 AGV / AMR 小车连接仓储、产线和工位,集成底盘驱动、举升输送与现场 I/O。
INTRALOGISTICS面向餐厅、酒店等室内空间,集成送餐任务调度、移动导航、避障和人机交互。
INDOOR DELIVERY为感知、规划和控制算法提供具备真实执行能力的机械手或移动操作平台。
EMBODIED RESEARCH系统实现路径
明确机器人任务、执行对象、节拍约束、轴数与现场接口。
规划控制器、EtherCAT® 网络、驱动与传感设备之间的协同关系。
围绕通信、单轴、多轴同步和异常状态逐层建立验证闭环。
连接任务软件、感知模块与现场流程,形成完整的机器人应用。
当前开展中的工作
推进多轴伺服、关节控制、末端执行器与任务流程的控制架构设计和研发验证。
围绕感知、规划、移动平台与机械手协同,开展软硬件接口和动作执行链路集成。
面向机器人多轴控制,推进 EtherCAT 主站、伺服驱动、I/O、过程数据和分布式时钟的集成验证。
We intend to use EtherCAT as the real-time fieldbus for multi-axis robot control, connecting servo drives, I/O and sensing devices through cyclic process data and Distributed Clocks. We are applying for ETG membership to access official specifications and implementation guidance, participate in technical exchange, and develop our integration work in accordance with ETG requirements.
关于金简云科技
萍乡市金简云网络科技有限公司成立于 2020 年 7 月 7 日,位于中国江西萍乡,围绕智能机械手、具身机器人、送餐机器人和 AGV 小车开展产品研发与系统集成,并推进 EtherCAT® 实时通信在机器人运动控制中的应用。
公司注册资本人民币 100 万元,目前持续开展机器人产品研发、控制系统工程验证和技术合作,关注从控制软件、工业网络到驱动与执行机构的完整链路。
CONTACT & COLLABORATION
欢迎围绕智能机械手、具身机器人、EtherCAT® 控制系统与研发验证开展交流。